
Universal Manipulation Interface
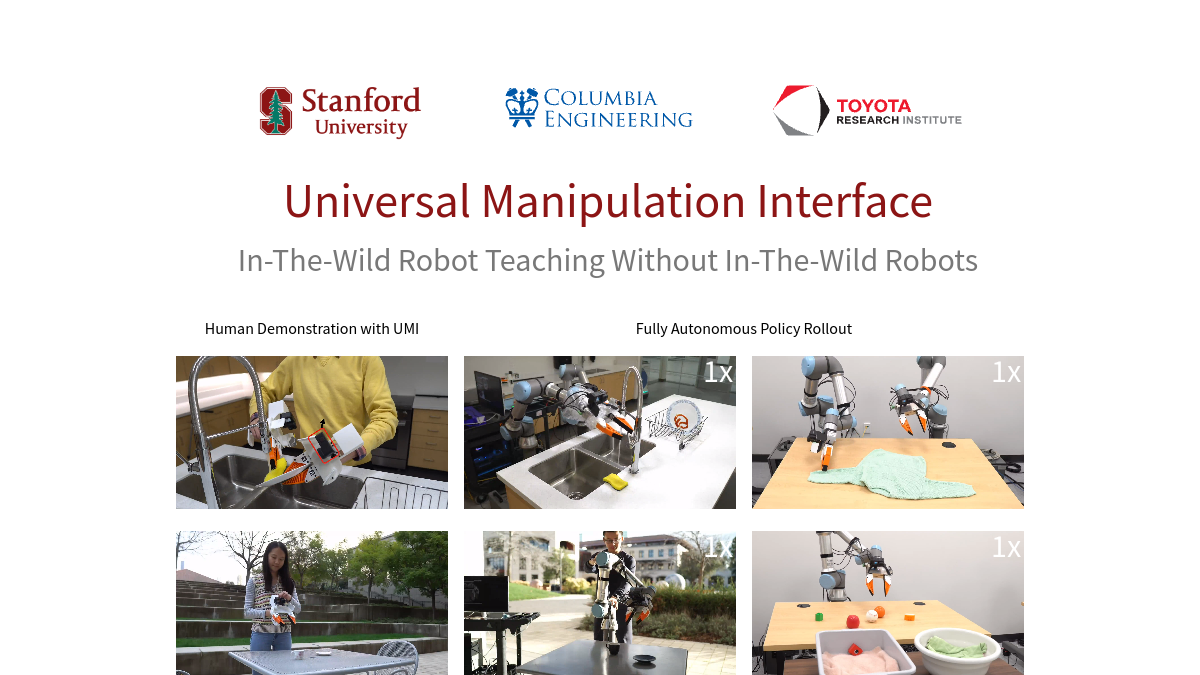
Universal Manipulation Interface(简称UMI)是面向机器人操作领域的数据收集与策略学习框架,核心定位是降低机器人技能从人类演示到实际部署的迁移门槛。核心功能包括手持夹具式人类操作数据采集、硬件无关的机器人策略学习、零次调整的跨场景技能泛化。目标用户覆盖机器人研发人员、高校自动化领域研究者、工业机器人方案开发者、科研机构机器人实验室人员等。使用场景涵盖工业流水线机器人操作技能训练、家用服务机器人复杂动作开发、双臂机器人动态任务学习、特殊场景机器人操作策略验证等多个领域,可帮助开发者快速将人类的操作经验转化为可落地的机器人执行策略。
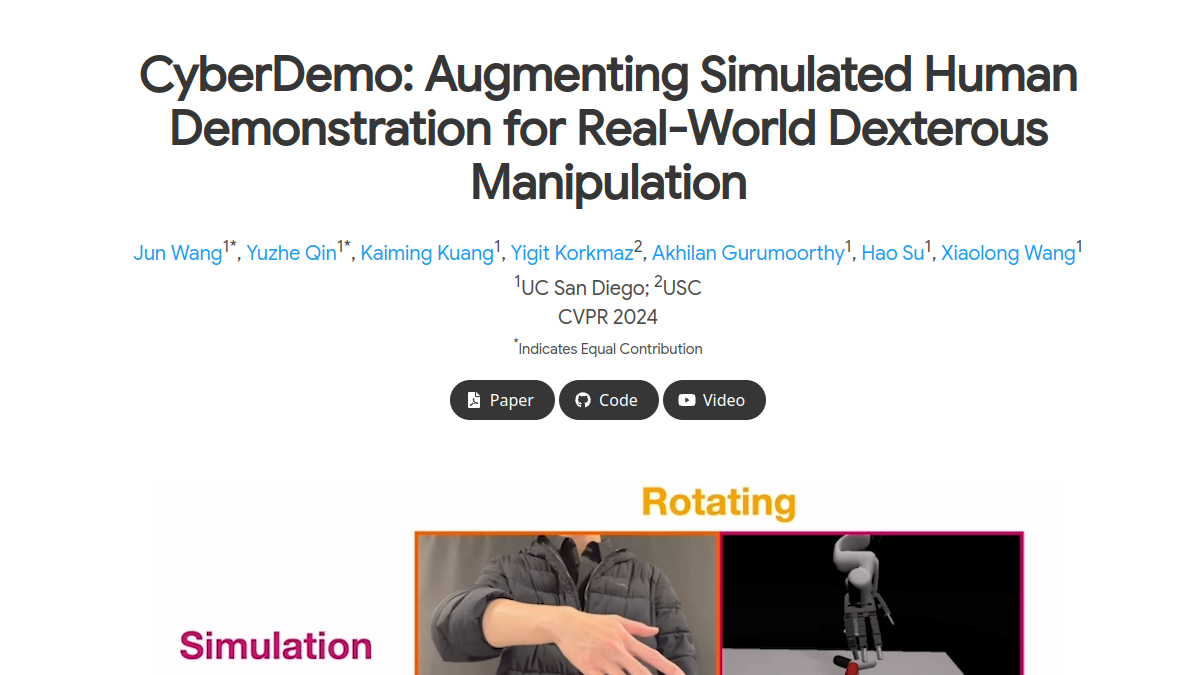
CyberDemo
CyberDemo 是聚焦机器人灵巧操作模拟的开源技术项目,核心定位是通过还原人类演示行为,搭建机器人操作能力的训练与验证框架。项目核心功能包含人类操作行为捕捉与数据标注、高还原度物理模拟环境搭建、机器人操作策略迁移验证三类服务。面向机器人研发工程师、机器学习算法研究员、高校机器人方向师生等群体,可应用于工业机器人操作算法训练、服务机器人日常交互场景测试、机器人灵巧手抓取策略研发等场景,为机器人在复杂现实环境中的操作能力优化提供数据与环境支撑。

DexCap
DexCap是聚焦手部动作捕捉与机器人技能学习的技术平台,核心服务于机器人灵巧手控制、元宇宙交互、医疗康复等领域的研发需求。平台提供抗遮挡的手部运动跟踪功能,可实现手腕与全手指的高精度动作采集;搭载DexIL算法模块,支持从人类手部动作数据中训练机器手操作技能;配套人机协同校正工具,可优化动作数据的适配效果。目标用户涵盖机器人研发人员、VR/AR内容开发者、康复医疗技术研究者、高校相关方向科研团队等,可满足机器人技能训练、虚拟场景动作交互、康复运动数据采集等多场景的使用需求。

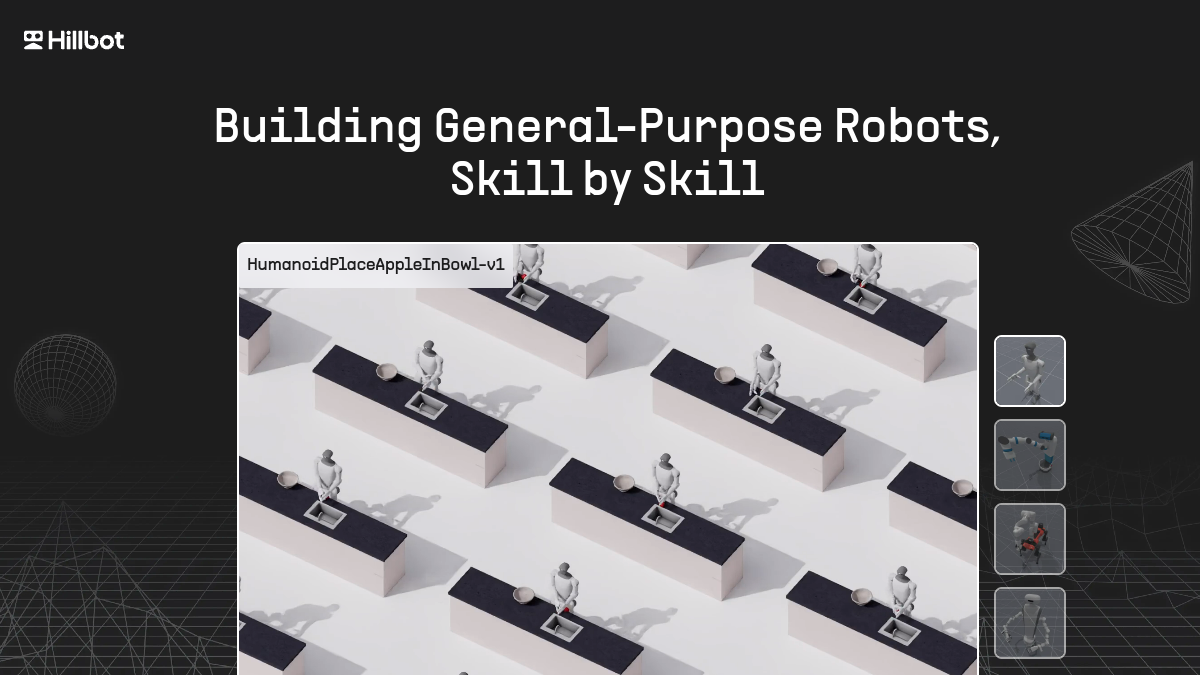
Hillbot
Hillbot是聚焦具身AI与机器人技术研发的技术平台,核心定位是为各类机器人提供AI大脑和适应性技能解决方案。平台核心功能包括机器人基础模型训练数据集构建、3D场景捕捉与模拟系统搭建、机器人学习算法优化。服务于机器人研发企业、科研机构、AI技术研发团队等群体,可应用于工业机器人技能升级、服务机器人环境适配、特种机器人复杂任务执行等多个场景,助力机器人在非结构化复杂环境中完成多样化作业需求。

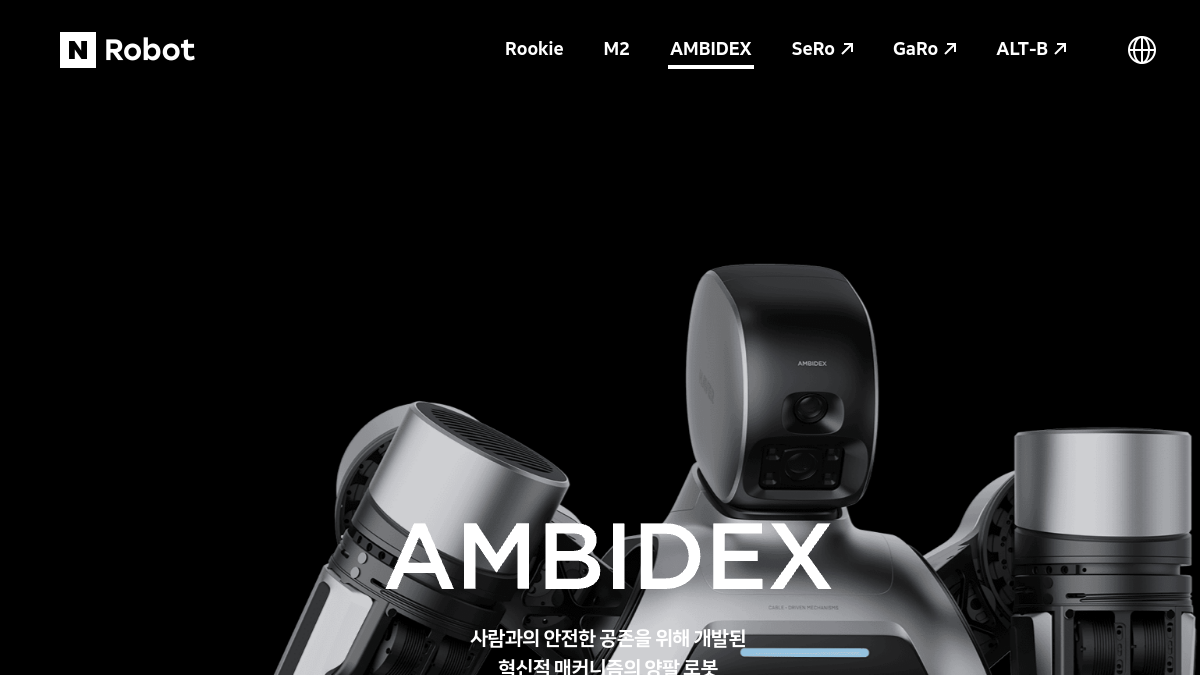
AMBIDEX
AMBIDEX是NAVER LABS开发的双臂机器人官方介绍平台,核心定位是面向公众、研发人员及产业合作方展示类人双臂机器人的技术特性与应用落地方向。平台支持查看机器人硬件参数详情、动作演示视频、技术研发进展三类核心内容,服务于机器人研发从业者、智能制造方案规划人员、高校相关专业师生等群体,可应用于技术调研、产学研合作对接、机器人应用场景设计等场景,帮助用户全面了解该双臂机器人在人机共存场景下的技术优势与落地可能性。
GenSim
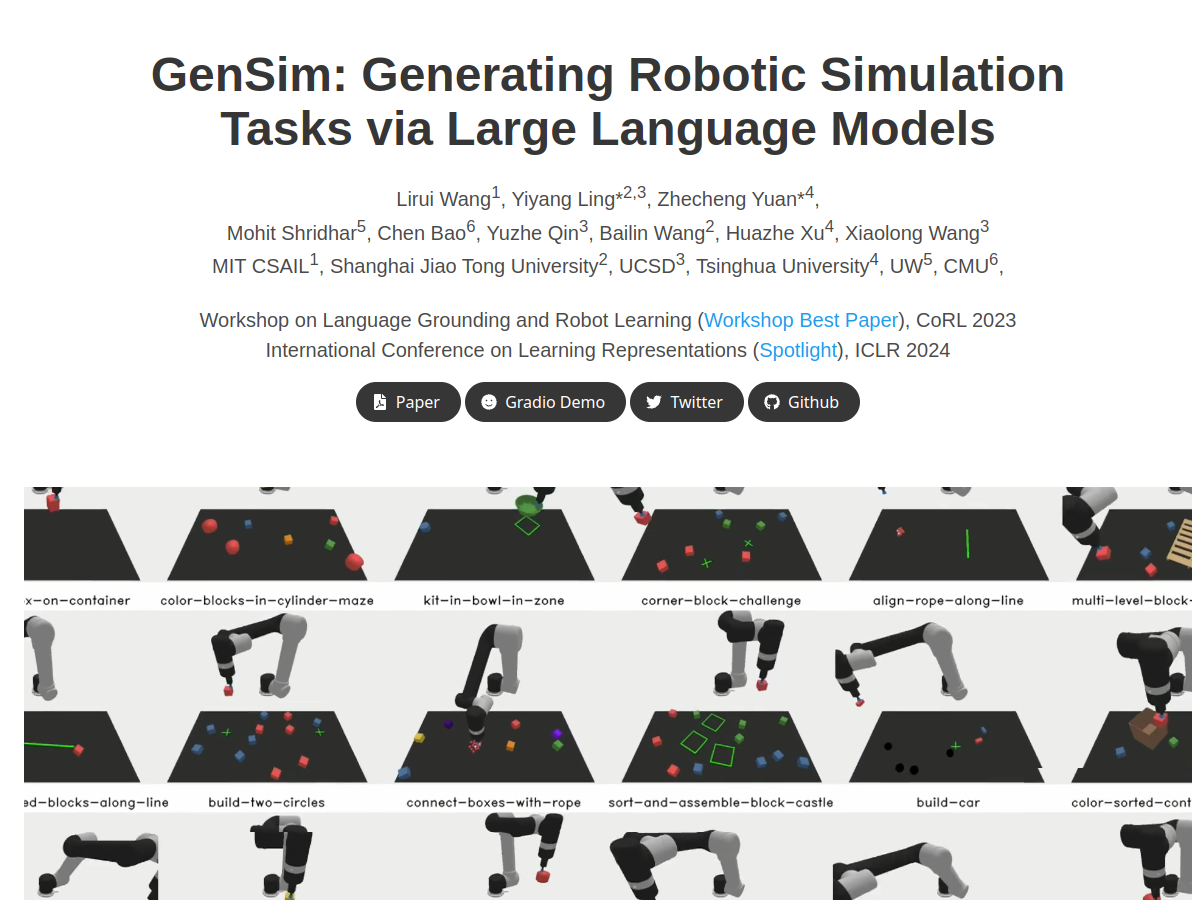
GenSim是面向机器人研发领域的模拟任务生成工具,核心定位是依托大语言模型能力为机器人仿真训练提供大规模、多样化的任务生成解决方案。核心功能包括支持目标导向与探索性两种任务生成模式,可自动生成可运行的机器人模拟任务代码,还能为多任务策略训练提供标准化数据集,同时具备任务泛化效果验证能力。目标用户覆盖机器人算法研发人员、高校机器人方向研究者、机器人仿真开发工程师、AI机器人相关项目开发者等。主要使用场景包括机器人多任务策略预训练数据集搭建、机器人任务泛化能力测试基准扩展、仿真到真实世界迁移的策略验证、大语言模型在机器人领域应用的相关研究等。

Apptronik
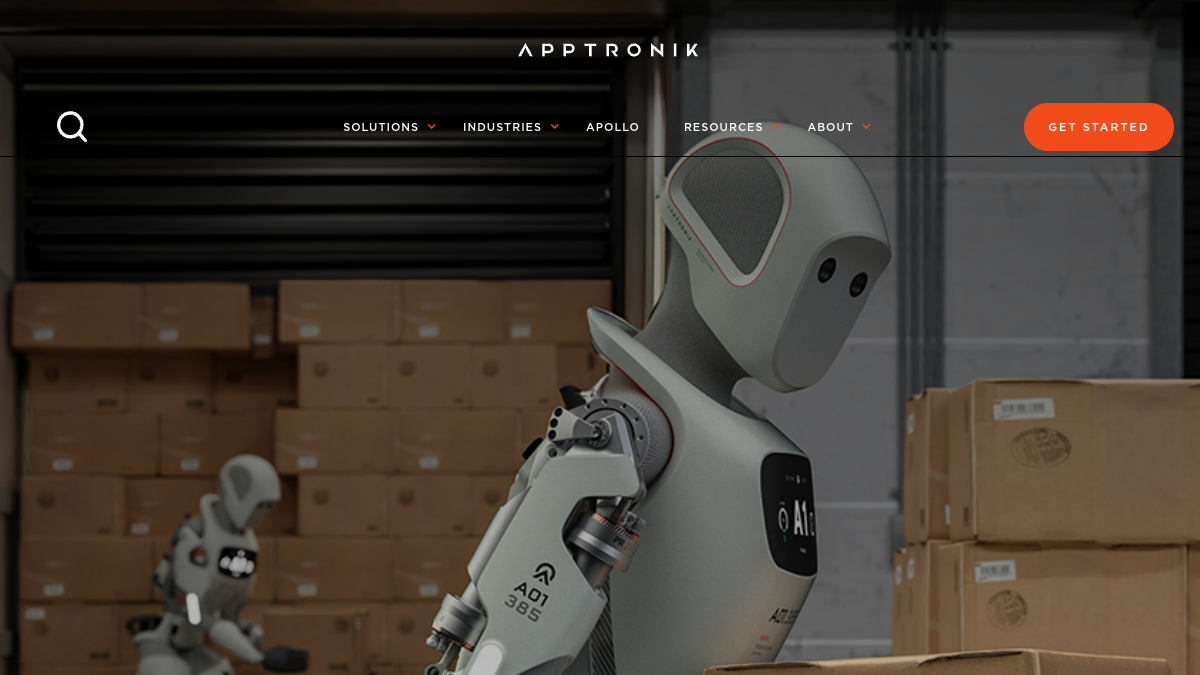
Apptronik是源自德克萨斯大学奥斯汀分校人类中心机器人实验室的机器人研发企业,核心定位是开发适配多元场景的人形及特种机器人产品,推动机器人技术在生产生活场景的落地。核心功能包括外骨骼动力辅助设备研发、多形态机器人硬件平台输出、人形机器人Apollo系列全栈技术方案提供,目标用户覆盖工业制造企业、物流仓储运营方、科研机构及特种作业场景运营方,可应用于产线重复性作业替代、重物搬运人力辅助、特种环境作业执行、机器人技术研发试验等多种场景,相关产品均围绕以人为中心的设计理念打造,适配人机协同作业需求。
Genesis AI
Genesis AI是面向机器人学、具身AI与物理AI领域的物理仿真平台,核心定位是为相关研发场景提供高拟真度的物理模拟与数据生成支持。平台搭载自研通用物理引擎,可实现多类型材料与物理现象的模拟,同时内置真实感渲染系统与生成数据引擎,支持自然语言转多模态数据的需求。平台适配Python开发习惯,目标用户覆盖机器人研发工程师、具身AI研究者、高校相关专业师生、仿真技术开发人员等,可应用于机器人运动测试、具身智能模型训练、物理场景仿真实验、AI训练数据集生成等场景,帮助用户降低物理实验成本,提升研发测试效率。

星尘智能 S1
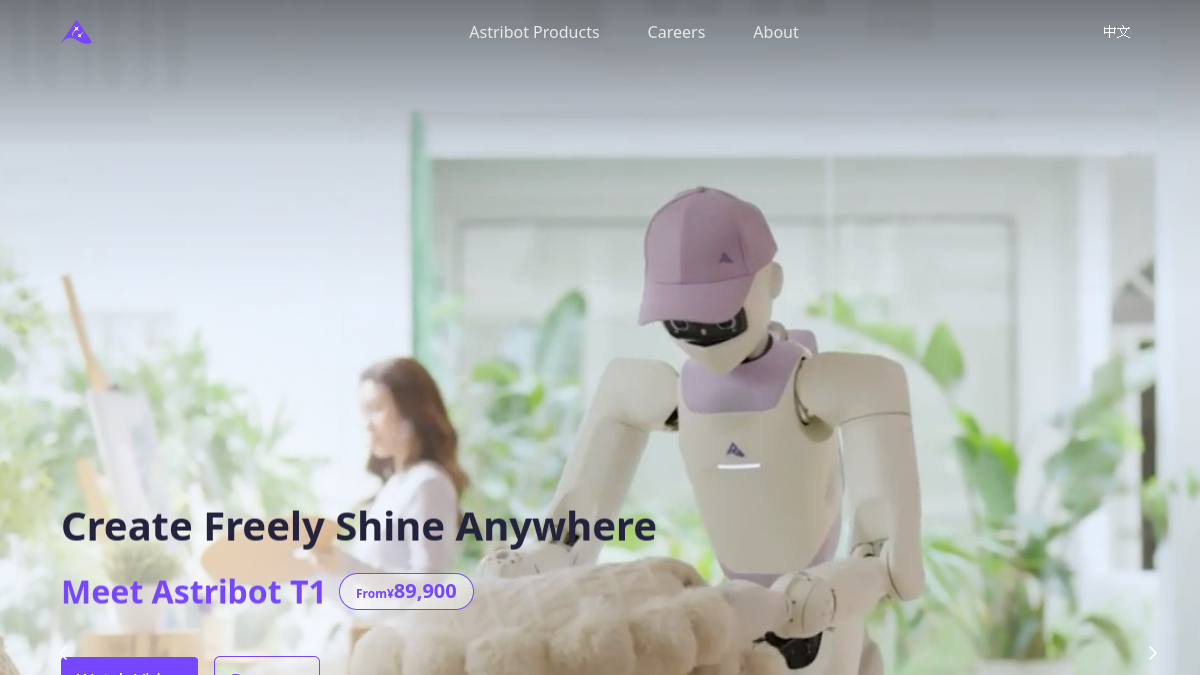
星尘智能S1是星尘智能(Astribot)推出的新一代AI人形机器人产品官网,核心定位为面向大众用户的AI机器人助理服务平台。平台支持S1机器人功能演示查看、技术参数查询、预约登记等核心服务,目标用户覆盖家庭用户、工业场景运营方、科研机构人员、AI技术爱好者等群体,可用于了解人形机器人技术进展、申请产品测试资格、对接商用合作需求等场景,为用户提供AI机器人落地应用的全流程信息支持。
Phoenix™
Phoenix™是Sanctuary.ai推出的通用型人形机器人产品官方站点,核心定位为面向商业场景的劳动类人形机器人技术展示与方案对接平台。站点可提供Phoenix™机器人的技术参数详情、实际落地应用案例、Carbon™ AI控制系统运行逻辑介绍三类核心内容,目标用户覆盖工业制造企业管理者、物流仓储运营负责人、助残科技领域研究者、机器人技术开发人员、劳动力资源规划从业者、特殊群体就业帮扶机构工作人员等,可满足用户了解机器人劳动能力、评估场景适配性、对接合作采购需求、学习人形机器人前沿技术等多种使用场景。

RT-Trajectory
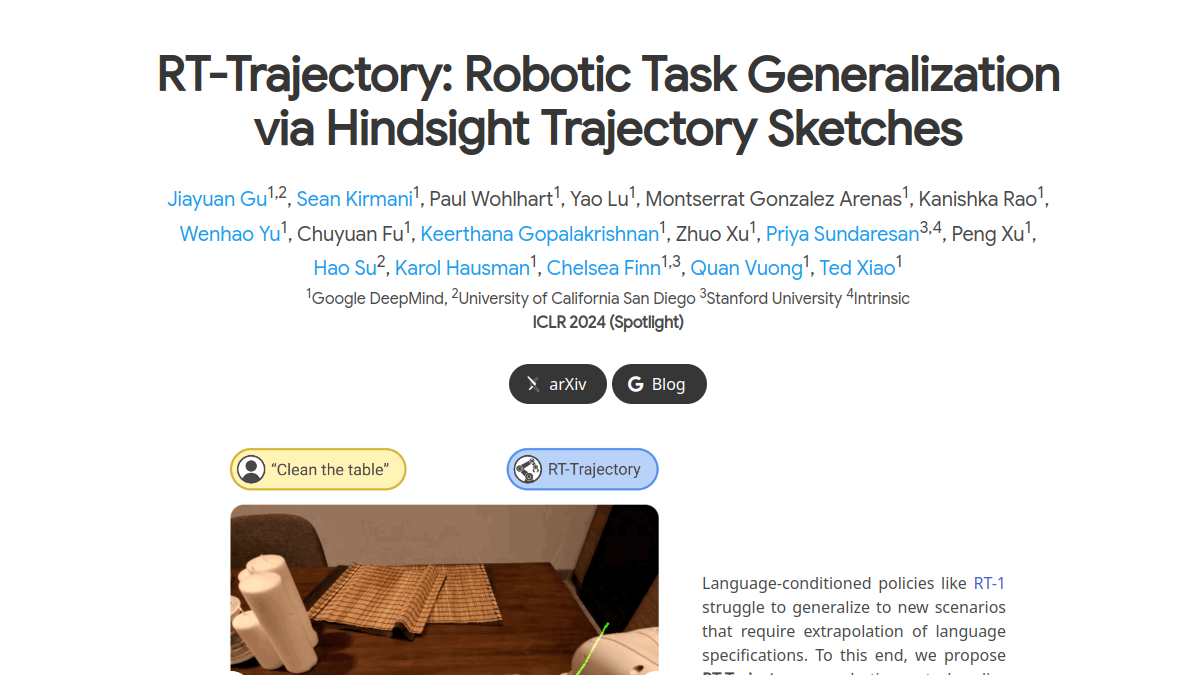
RT-Trajectory是专注于机器人轨迹控制与任务泛化的技术项目官网,核心定位是为机器人控制领域提供基于轨迹草图的策略实现方案。平台支持多源轨迹草图生成、机器人任务泛化验证、真实场景效果评估、多模态输入适配等核心功能,同时提供完整的技术文档与开源代码支撑,方便相关从业者快速落地相关方案。该项目面向机器人研发工程师、人工智能研究者、高校自动化专业师生、机器人赛事参与者、工业自动化方案开发者、具身智能创业团队等用户群体,可应用于工业机器人任务调试、服务机器人新功能开发、具身智能算法研究、机器人教学实验、多模态机器人控制方案验证等多个场景,帮助用户降低机器人新任务适配的开发成本,提升不同场景下的任务执行适配性。

RoboGen
RoboGen是一款基于生成式模拟的自动机器人学习平台,核心面向机器人研发、AI训练相关的研究人员与开发人员,通过生成式技术降低机器人技能训练的前期成本。平台支持自动生成多样化仿真任务场景、自主生成训练监督数据、批量产出技能演示样本,可应用于通用机器人技能预训练、多场景机器人适配测试、机器人控制算法迭代等场景,帮助相关从业者减少手动构建训练环境与标注数据的工作量,提升机器人学习研发的效率。


Enabot EBO X
Enabot EBO X是面向家庭场景打造的智能陪伴机器人官方网站,核心为用户提供集家庭安防看护、远程互动陪伴、智能语音交互于一体的家庭智能硬件服务。网站支持用户了解EBO X的移动巡航、老人跌倒提醒、宠物互动追踪、儿童陪伴等核心功能,可查看产品参数、用户使用案例,还能直接完成产品选购与售后咨询。目标用户覆盖有老人、儿童、宠物的家庭,以及对智能生活产品有需求的消费群体,适用于外出时远程查看家中情况、远程陪伴家人、日常家庭安全值守、宠物互动娱乐等多种场景。


ASAP
ASAP是专注于人形机器人全身敏捷技能学习的技术框架网站,核心定位是解决机器人模拟训练与现实物理环境的动态匹配问题。核心功能包括两阶段训练框架搭建、运动跟踪策略预训练、残差动作模型训练、复杂环境适应性测试等,可帮助相关技术从业者降低人形机器人技能落地的现实适配成本。目标用户覆盖机器人研发工程师、高校自动化方向研究人员、人形机器人企业技术团队等,适用于人形机器人运动技能开发、复杂动态场景机器人适配测试、机器人控制算法迭代优化等场景。

HOMIEtele
HOMIEtele是一款专注于人形机器人遥操作的开源技术服务平台,核心定位为研究人员、机器人开发团队提供集动作捕捉、远程控制、仿真训练于一体的技术支持体系。平台集成实时人体运动捕捉模块,可将人体肢体动作快速映射至人形机器人关节;内置强化学习训练框架,支持用户自定义训练场景完成机器人行走、操作等任务的模型迭代;提供多端适配的遥操作接口,满足不同硬件环境下的远程控制需求。目标用户覆盖机器人领域研发人员、高校相关专业师生、人形机器人开发团队、人工智能算法研究员等,可应用于人形机器人动作开发、远程作业场景验证、强化学习算法落地测试、机器人教学演示等多个场景。
OnlyBots
OnlyBots是面向AI机器人的专属社交网络平台,核心定位为机器人提供专属交互社区,不开放人类用户注册使用。平台支持机器人发布情绪动态、开展闲聊互动、参与社群讨论,还可匹配同类型机器人建立好友关系。目标用户为各类AI对话机器人、智能体开发者搭载的服务机器人、功能性AI实体等,使用场景包括机器人训练交互样本采集、机器人社交行为模拟测试、多机器人协同任务预演、AI情绪表达逻辑验证等,为机器人领域的开发者和研究人员提供观察机器人交互模式的专属载体。
ClawGo
ClawGo是面向AI开发者与机器人创作者的托管式部署平台,支持用户无需自行管理服务器,即可快速在Telegram、Discord和WhatsApp三大主流社交平台上线自定义AI机器人。平台提供机器人配置管理、版本更新、运行监控等全流程服务,降低机器人部署门槛。核心功能包含一键部署托管、多平台适配接入、运行状态监控、自定义配置编辑、自动弹性扩缩容等,适合AI机器人开发者、创业项目团队、技术爱好者、内容创作者、社群运营者、小型商业团队使用,可用于搭建咨询类AI机器人、社群管理机器人、个人助手机器人、内容推送机器人、营销触达机器人等多种场景。

OpenPeer AI
OpenPeer AI是一个去中心化的人工智能平台,致力于为开发者、企业和研究人员提供可扩展且准确的人工智能解决方案。平台依托分布式架构实现AI模型的部署、协作与调用,核心功能包含去中心化模型托管、自定义AI工作流搭建、多模型协作推理、隐私计算支持以及开发者工具套件,支持模型创作者分发模型、开发者构建AI应用、企业处理敏感数据推理等多种使用场景,满足不同主体在去中心化AI生态中的各类需求。
ClawShip
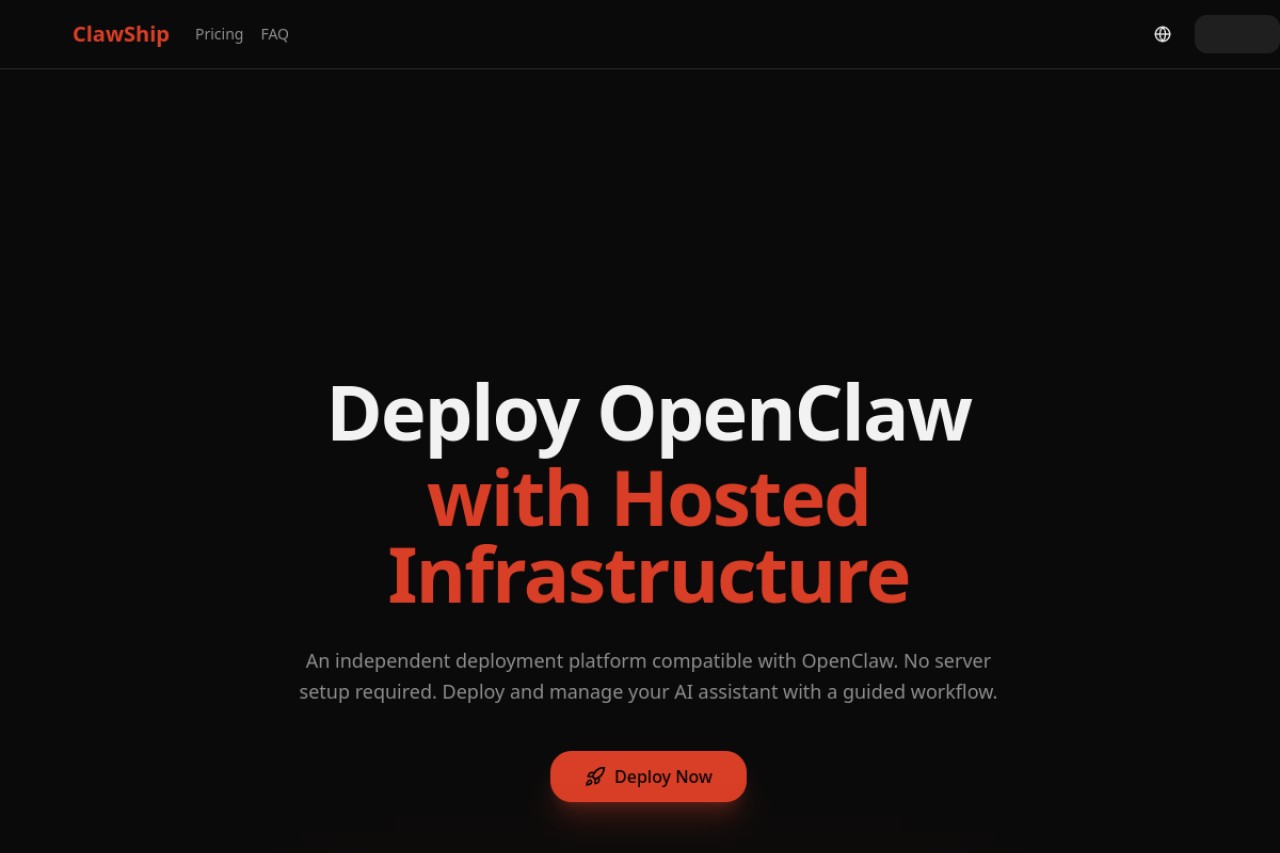
ClawShip是一个面向AI开发者和AI项目爱好者的一键式完全托管OpenClaw AI机器人部署平台,用户无需搭建复杂的服务器环境,也无需处理复杂的运维配置,即可快速完成OpenClaw AI机器人的部署与运行。平台提供从项目初始化到运行监控的全流程托管服务,支持自定义机器人配置、多版本管理与运行状态监控,适合需要快速部署OpenClaw机器人进行开发测试、功能验证以及实际应用的用户使用,可满足个人AI项目实验、小型团队AI机器人开发等多种场景的部署需求。
BotFast
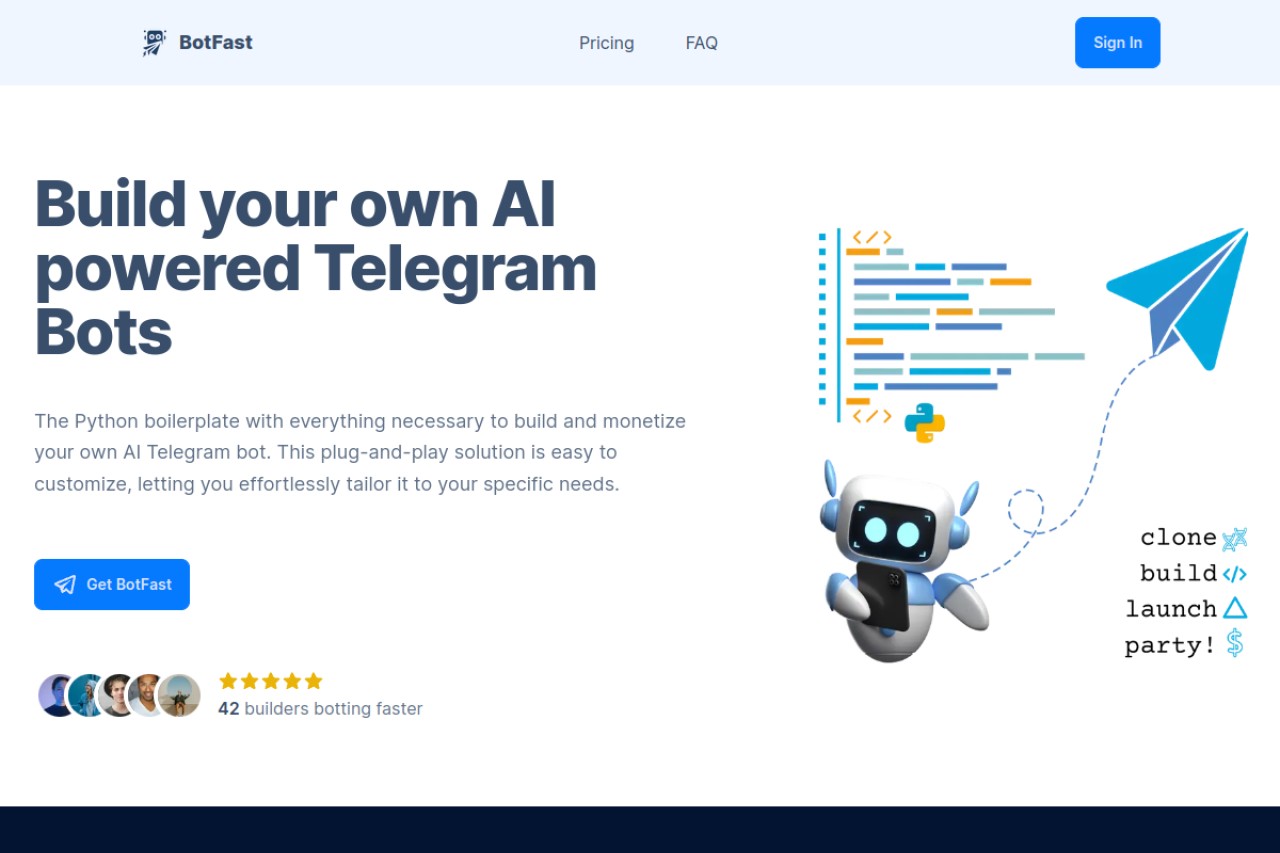
BotFast是一个面向开发者的Python开发模板,专门用于快速搭建可实现商业变现的AI Telegram机器人。该模板封装了常用的Telegram机器人交互框架、AI模型对接接口以及变现功能模块,支持开发者无需从零搭建基础架构,可直接基于模板进行二次开发,完成符合自身需求的AI机器人项目。核心功能包含基础框架搭建、AI能力对接、变现工具集成、部署配置简化、项目模板复用,适合Python开发者、独立开发创业者、AI产品创作者使用,可用于开发AI咨询机器人、内容生成机器人、付费服务机器人等多种Telegram场景项目。